MPU6050 六軸慣性感測器
當你的專案需要知道自己「現在歪了幾度」的時候,第一個會遇到的零件大概就是 MPU6050。它是 InvenSense 推出的 MEMS 六軸慣性感測器,把 3 軸陀螺儀與 3 軸加速度計整合在單一晶片裡,還內建了 DMP(Digital Motion Processor)這顆硬體姿態融合引擎。
它之所以普及,原因很單純:便宜、好接(兩條 I2C 線)、而且姿態解算可以直接交給晶片自己做。從無人機飛控、手機螢幕旋轉、機器人平衡到 VR/AR 頭盔,需要即時姿態追蹤的地方幾乎都有它。
規格一覽
| 參數 | 陀螺儀 | 加速度計 |
|---|---|---|
| 測量範圍 | ±250 / 500 / 1000 / 2000 °/s | ±2 / 4 / 8 / 16 g |
| 解析度 (16-bit) | 131 / 65.5 / 32.8 / 16.4 LSB/(°/s) | 16384 / 8192 / 4096 / 2048 LSB/g |
| 取樣率 | 最高 8 kHz | 最高 1 kHz |
| 雜訊密度 | 0.005 (°/s)/√Hz | 400 μg/√Hz |
| 非線性度 | ±0.2% | ±0.5% |
| 介面 | I2C (0x68/0x69) + SPI (MPU6000) | |
| 內建功能 | DMP 姿態融合、FIFO、中斷、溫度感測 | |
硬體接線
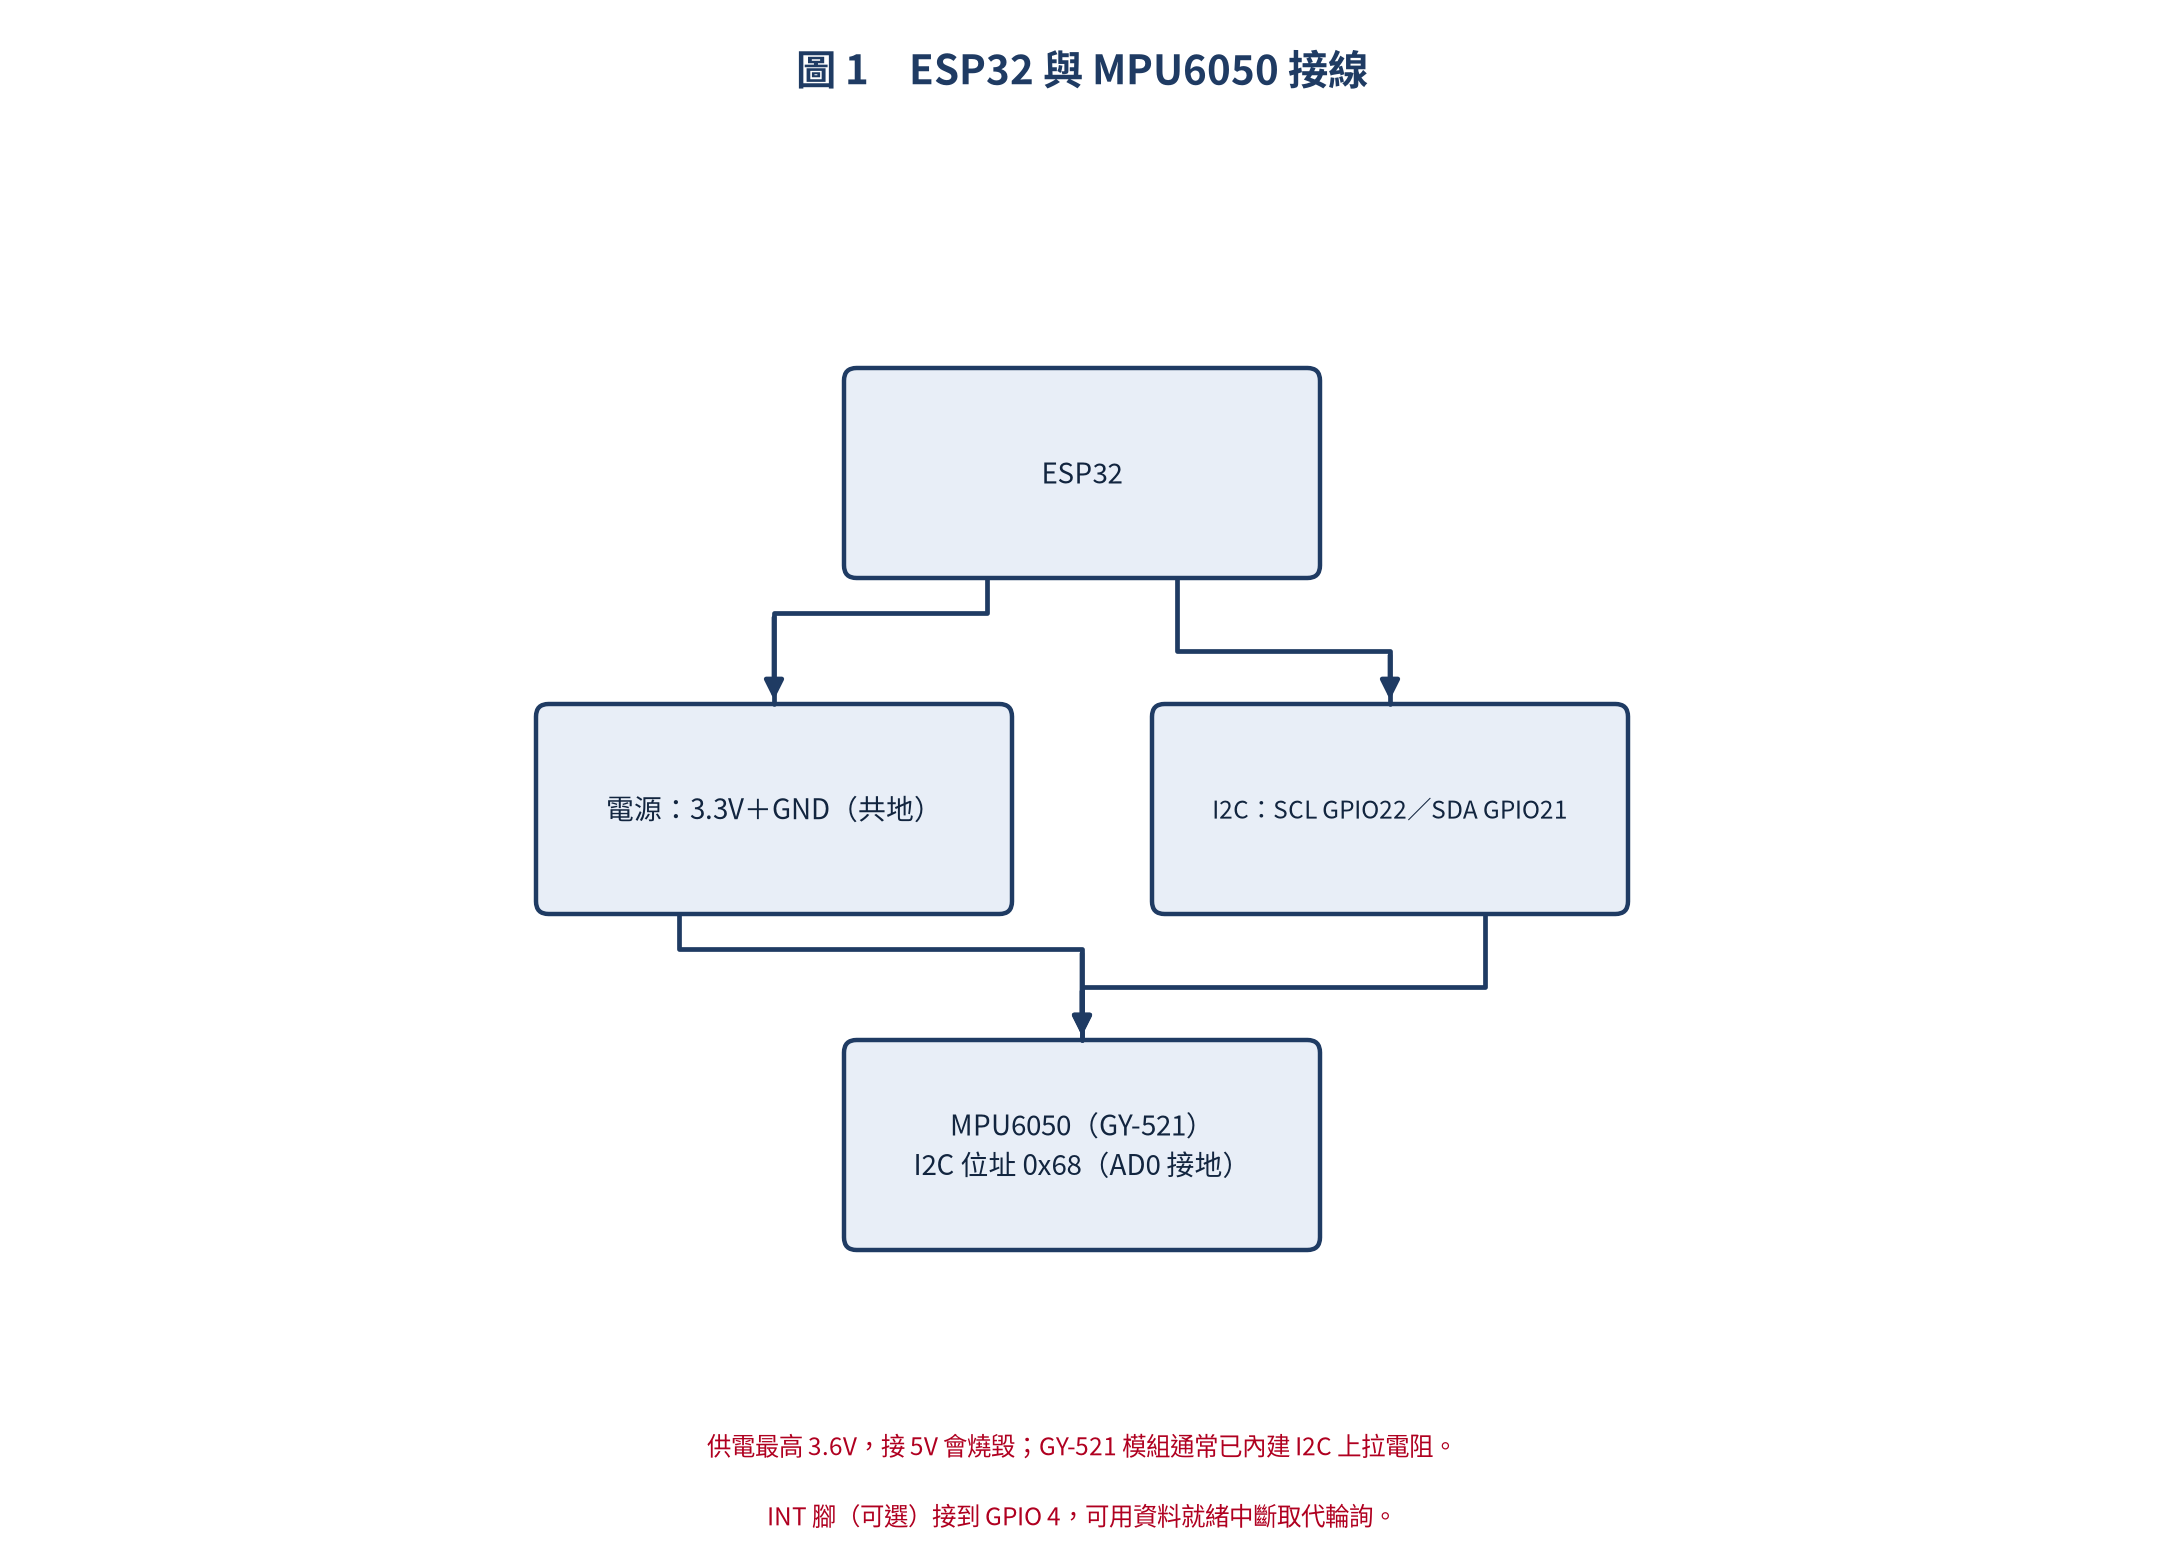
接線只有四條(加上選用的中斷腳),但有一件事必須先講清楚:
| MPU6050 | ESP32 | 備註 |
|---|---|---|
| VCC | 3.3V | 不可接 5V!MPU6050 最高 3.6V |
| GND | GND | 共地必要 |
| SCL | GPIO 22 | I2C 時鐘(需 4.7kΩ 上拉) |
| SDA | GPIO 21 | I2C 資料(需 4.7kΩ 上拉) |
| AD0 | GND | I2C 位址 = 0x68;接 3.3V 則為 0x69 |
| INT | GPIO 4 (可選) | 中斷輸出(資料就緒) |
注意:大部分 MPU6050 模組(如 GY-521)已內建 I2C 上拉電阻,不需額外添加。
最常出現的災難是把它接到 5V —— 這顆晶片最高只到 3.6V,接錯就是直接燒掉。另外 AD0 接地或接 3.3V 會決定 I2C 位址是 0x68 還是 0x69,同一條匯流排上要掛兩顆的時候就靠它。
I2C 暫存器讀取
MPU6050 的操作方式很傳統:就是對著暫存器讀寫。以下是一次完整的「連續讀回加速度資料」流程:
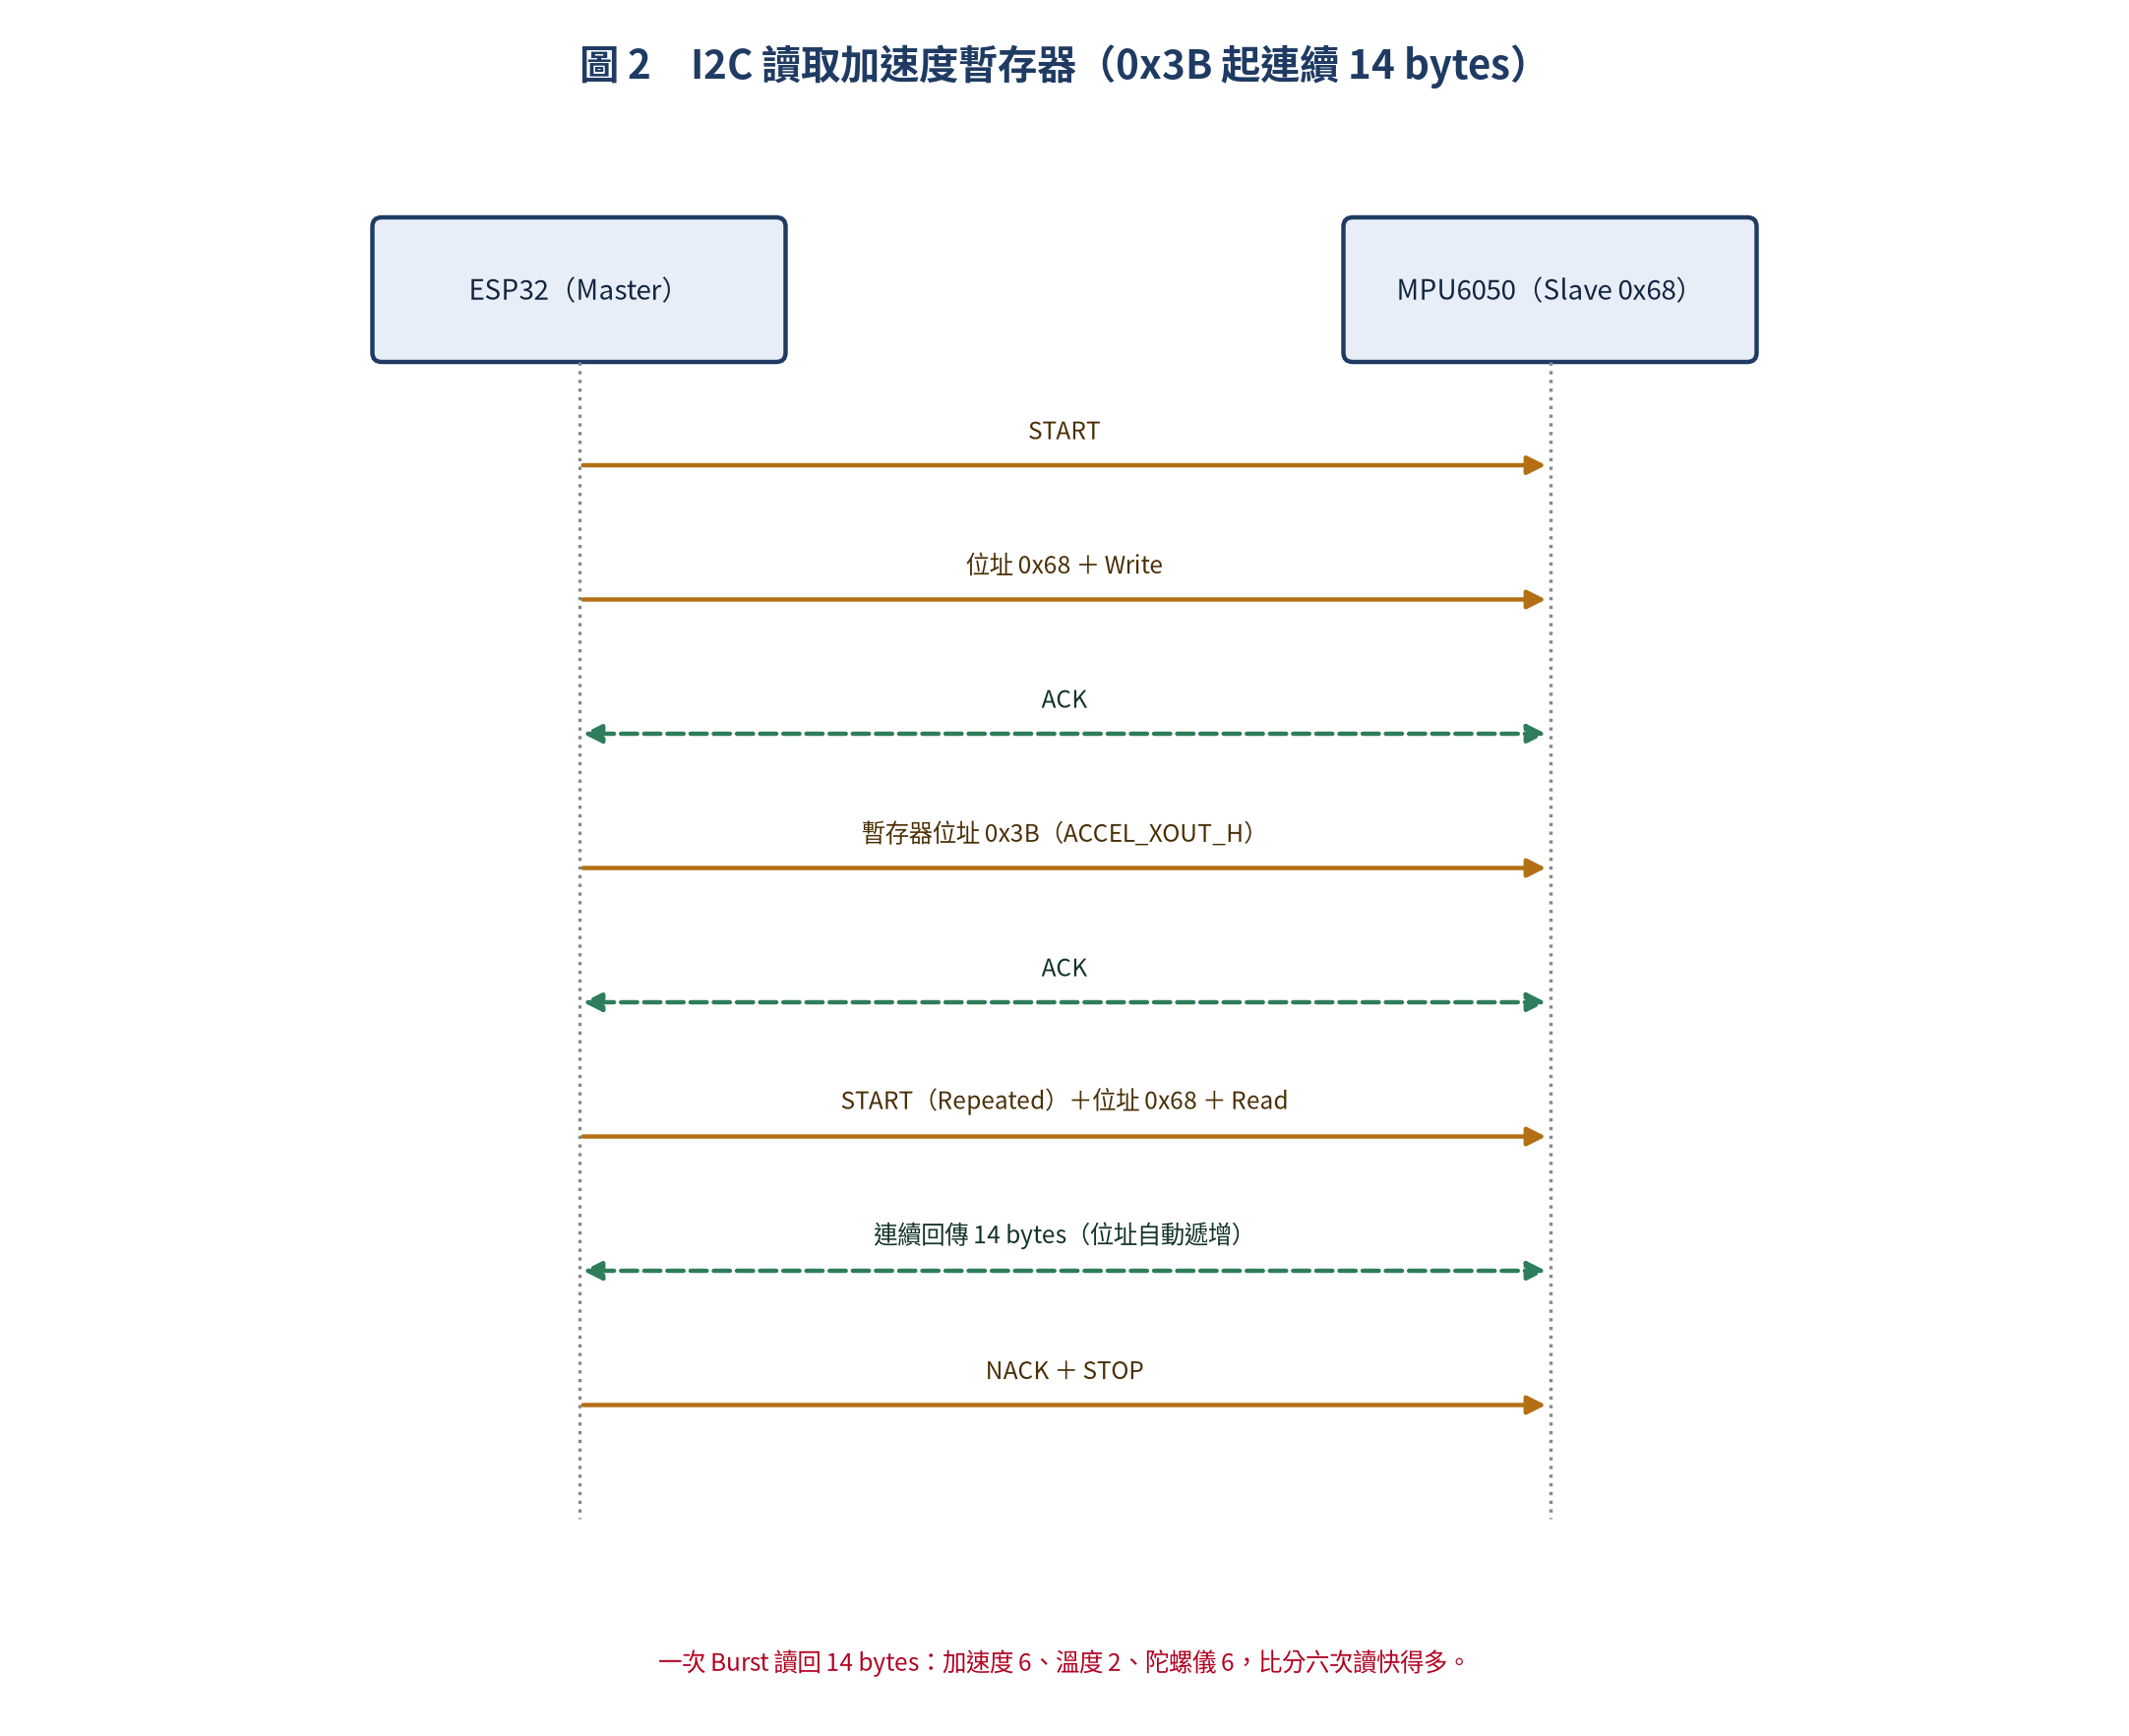
注意最後那一段:讀取時位址會自動遞增,所以一次 Burst 就能把加速度、溫度、陀螺儀全部拿回來,不必分好幾次交易。
關鍵暫存器速查
這張表是實務上最常動到的幾個暫存器,建議先掃一遍再開始寫程式:
| 位址 | 名稱 | 預設值 | 說明 |
|---|---|---|---|
| 0x19 | SMPLRT_DIV | 0x07 | 取樣速率除頻器 |
| 0x1A | CONFIG | 0x00 | 數位低通濾波器 (DLPF) 設定 |
| 0x1B | GYRO_CONFIG | 0x00 | 陀螺儀滿量程範圍選擇 |
| 0x1C | ACCEL_CONFIG | 0x00 | 加速度計滿量程範圍選擇 |
| 0x3B | ACCEL_XOUT_H | - | 加速度 X 軸高位元組(Burst 讀取起點) |
| 0x41 | TEMP_OUT_H | - | 溫度資料高位元組 |
| 0x43 | GYRO_XOUT_H | - | 陀螺儀 X 軸高位元組 |
| 0x6B | PWR_MGMT_1 | 0x40 | 電源管理(Bit 7 = Reset, Bit 6 = Sleep) |
| 0x75 | WHO_AM_I | 0x68 | 元件辨識碼(唯讀) |
Arduino 程式設計
基礎讀取:原始陀螺儀與加速度資料
先從最原始的方式開始 —— 直接讀暫存器、自己組回 16-bit 數值:
// ESP32 MPU6050 基礎讀取
#include <Wire.h>

#define MPU6050_ADDR 0x68

void setup() {
    Serial.begin(115200);
    Wire.begin(21, 22);  // SDA, SCL

    // 初始化 MPU6050
    Wire.beginTransmission(MPU6050_ADDR);
    Wire.write(0x6B);          // PWR_MGMT_1
    Wire.write(0x00);          // 喚醒(清除 Sleep 位元)
    Wire.endTransmission(true);

    // 設定陀螺儀量程 ±500°/s
    Wire.beginTransmission(MPU6050_ADDR);
    Wire.write(0x1B);          // GYRO_CONFIG
    Wire.write(0x08);          // ±500°/s (65.5 LSB/(°/s))
    Wire.endTransmission(true);

    // 設定加速度計量程 ±4g
    Wire.beginTransmission(MPU6050_ADDR);
    Wire.write(0x1C);          // ACCEL_CONFIG
    Wire.write(0x08);          // ±4g (8192 LSB/g)
    Wire.endTransmission(true);

    Serial.println("MPU6050 初始化完成");
    delay(100);
}

void loop() {
    int16_t ax, ay, az, gx, gy, gz, temp;

    // Burst 讀取:從 0x3B 開始連續讀取 14 個位元組
    Wire.beginTransmission(MPU6050_ADDR);
    Wire.write(0x3B);          // 起始暫存器
    Wire.endTransmission(false);
    Wire.requestFrom(MPU6050_ADDR, 14, true);

    ax = (Wire.read() << 8) | Wire.read();  // ACCEL_XOUT_H/L
    ay = (Wire.read() << 8) | Wire.read();
    az = (Wire.read() << 8) | Wire.read();
    temp = (Wire.read() << 8) | Wire.read();  // TEMP_OUT_H/L
    gx = (Wire.read() << 8) | Wire.read();    // GYRO_XOUT_H/L
    gy = (Wire.read() << 8) | Wire.read();
    gz = (Wire.read() << 8) | Wire.read();

    // 轉換為物理單位
    float a_scale = 8192.0;  // ±4g
    float g_scale = 65.5;    // ±500°/s
    float tempC = temp / 340.0 + 36.53;

    Serial.printf("Accel: %.2f %.2f %.2f g | Gyro: %.1f %.1f %.1f °/s | Temp: %.1f&C
",
        ax/a_scale, ay/a_scale, az/a_scale,
        gx/g_scale, gy/g_scale, gz/g_scale, tempC);

    delay(50);  // 20 Hz
}
DMP 姿態解算
MPU6050 內建的 DMP(Digital Motion Processor)是專用的硬體運動處理器,可將陀螺儀與加速度計資料融合,輸出四元數或尤拉角,大幅減輕主控晶片的運算負擔。
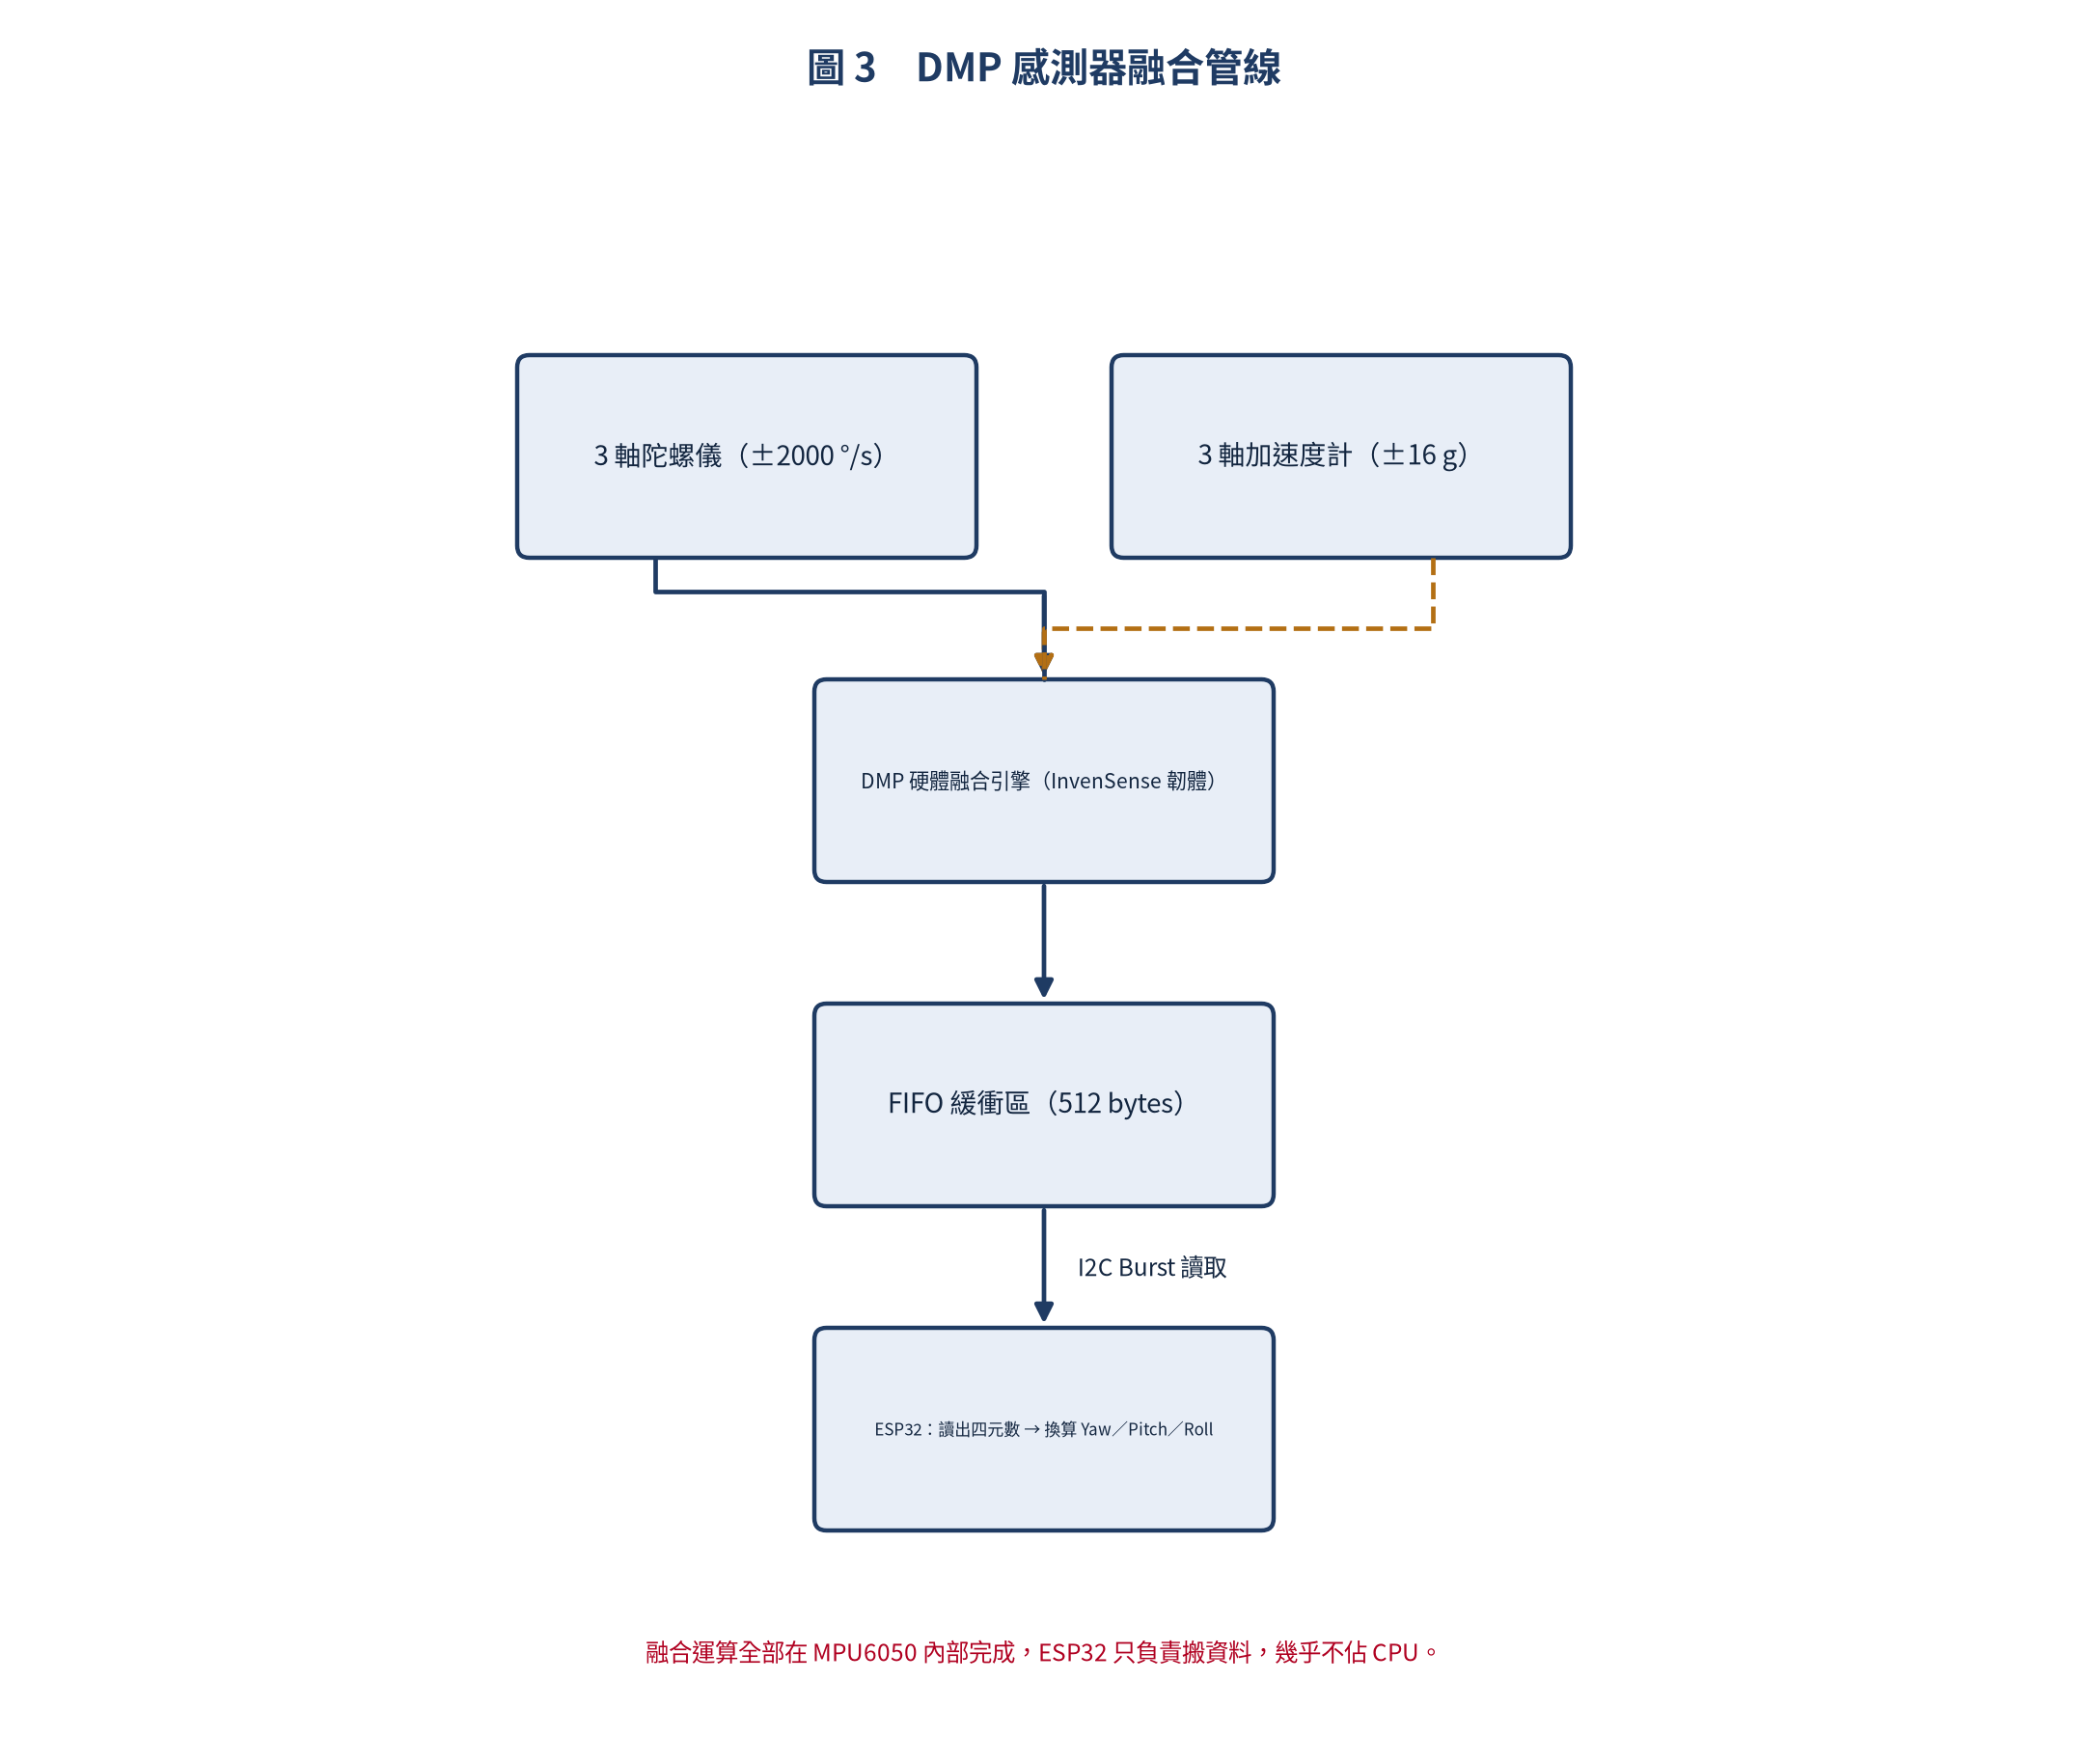
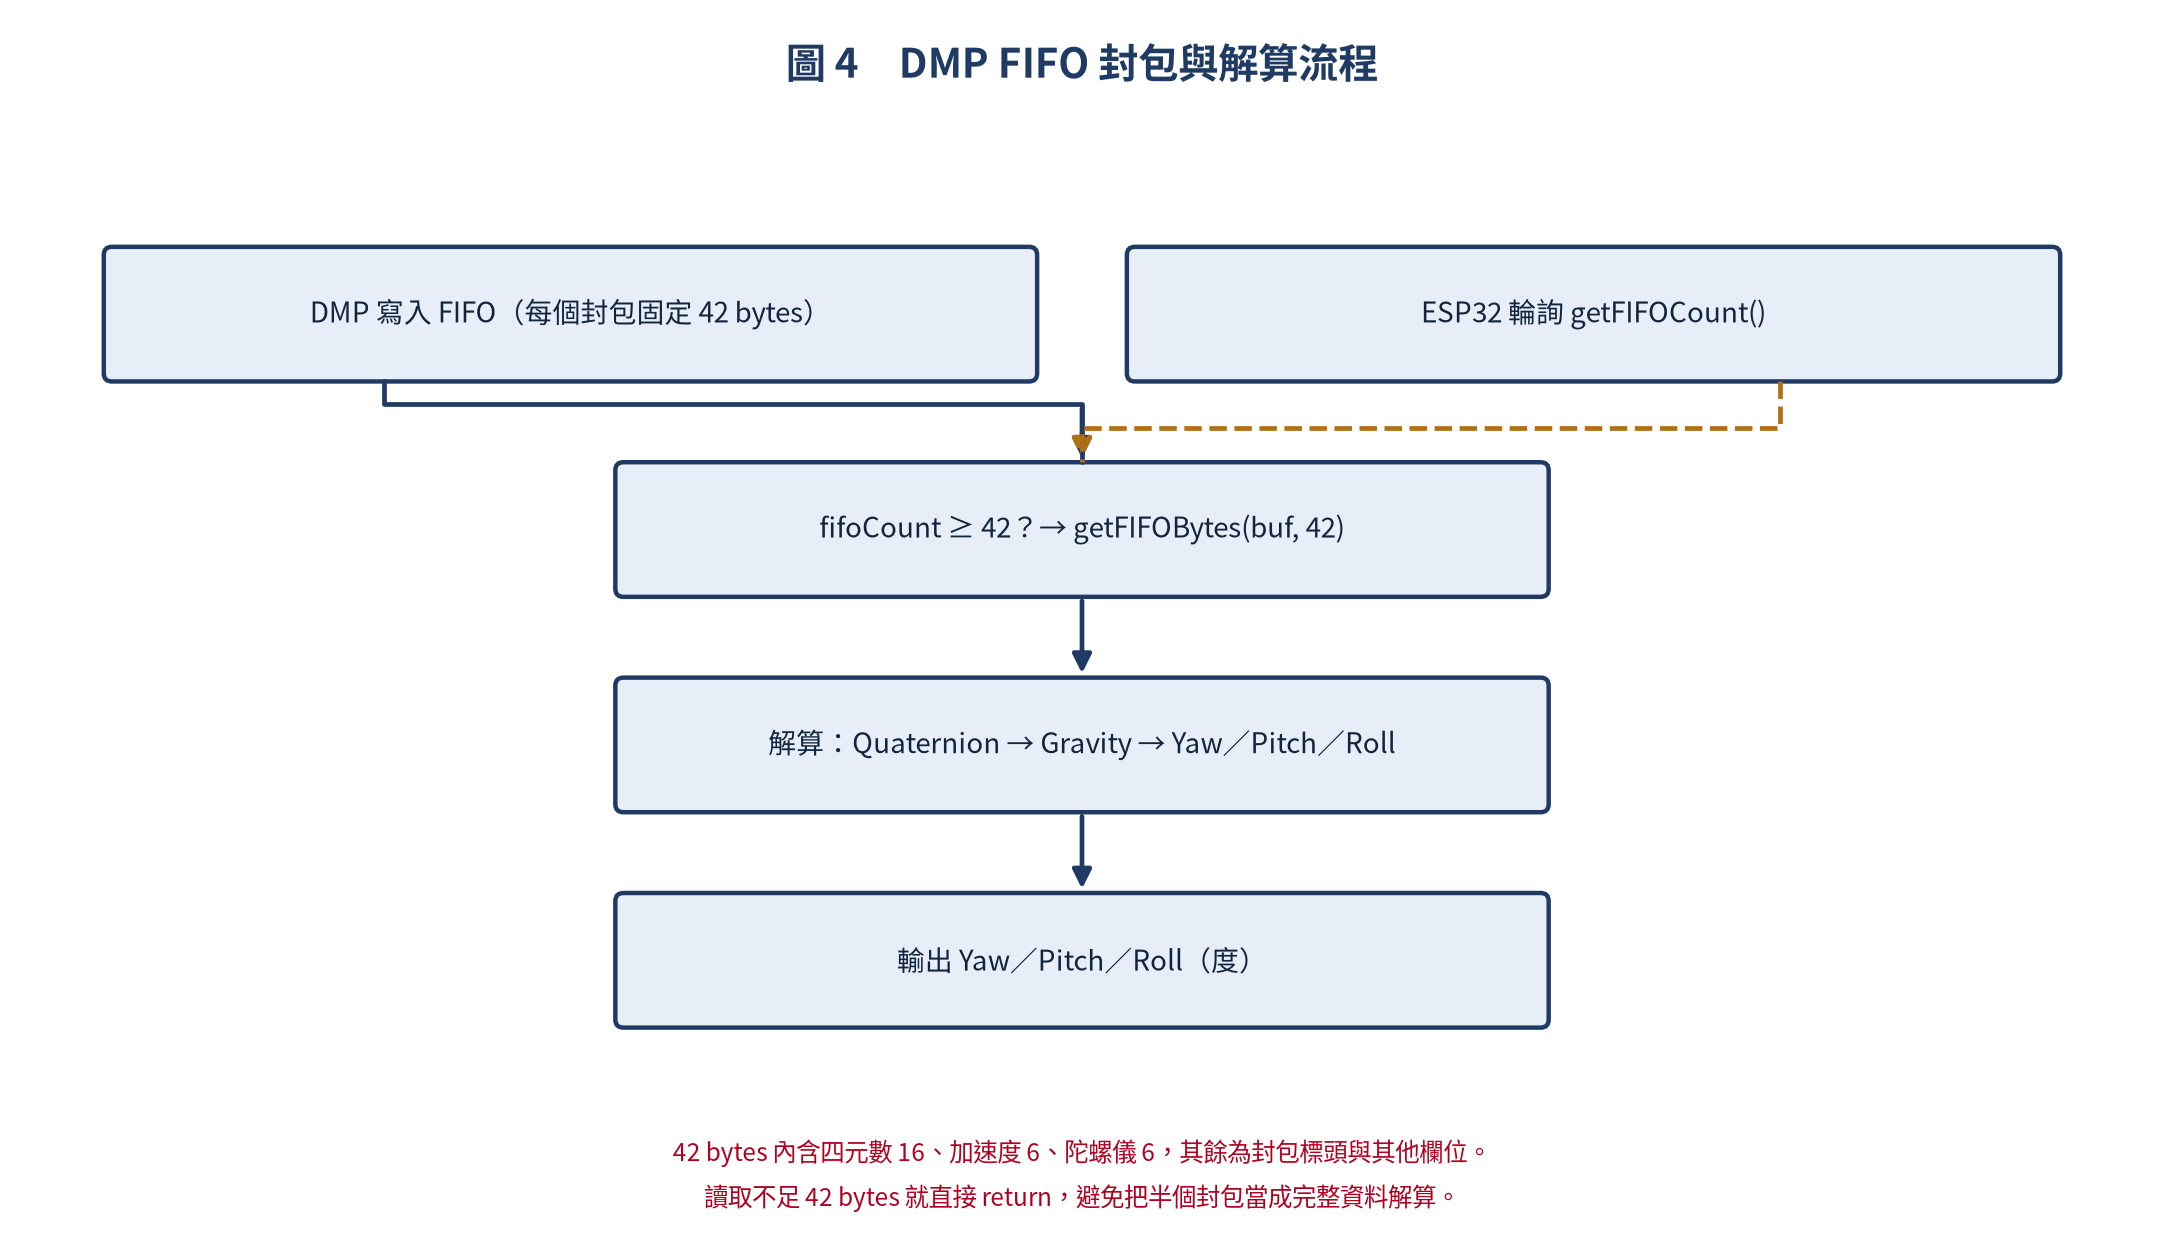
整條管線的重點是:融合運算發生在 MPU6050 裡面,ESP32 只負責把結果搬出來。這也是為什麼在資源吃緊的場合,DMP 幾乎是唯一合理的選擇。
使用 MPU6050_tockn 函式庫
如果只是想快速拿到角度,用現成函式庫最省事:
// ESP32 MPU6050 DMP 姿態解算(含 filter)
// 下載並安裝 MPU6050_tockn 函式庫
#include <MPU6050_tockn.h>
#include <Wire.h>

MPU6050 mpu6050(Wire);

void setup() {
    Serial.begin(115200);
    Wire.begin(21, 22);
    mpu6050.begin();
    mpu6050.calcGyroOffsets(true);  // 自動校正陀螺儀零偏
    Serial.println("DMP 初始化完成,請保持靜止 5 秒...");
}

void loop() {
    mpu6050.update();  // 更新感測器資料 + 互補濾波

    Serial.printf("Roll: %.2f° | Pitch: %.2f° | Yaw: %.2f° ",
        mpu6050.getAngleX(),  // Roll (繞 X 軸)
        mpu6050.getAngleY(),  // Pitch (繞 Y 軸)
        mpu6050.getAngleZ()); // Yaw (繞 Z 軸)

    Serial.printf("| Accel: %.2f %.2f %.2f g ",
        mpu6050.getAccX(), mpu6050.getAccY(), mpu6050.getAccZ());

    Serial.printf("| Gyro: %.2f %.2f %.2f °/s
",
        mpu6050.getGyroX(), mpu6050.getGyroY(), mpu6050.getGyroZ());

    delay(10);  // 100 Hz
}
使用 MPU6050 DMP 原生韌體庫(精確版)
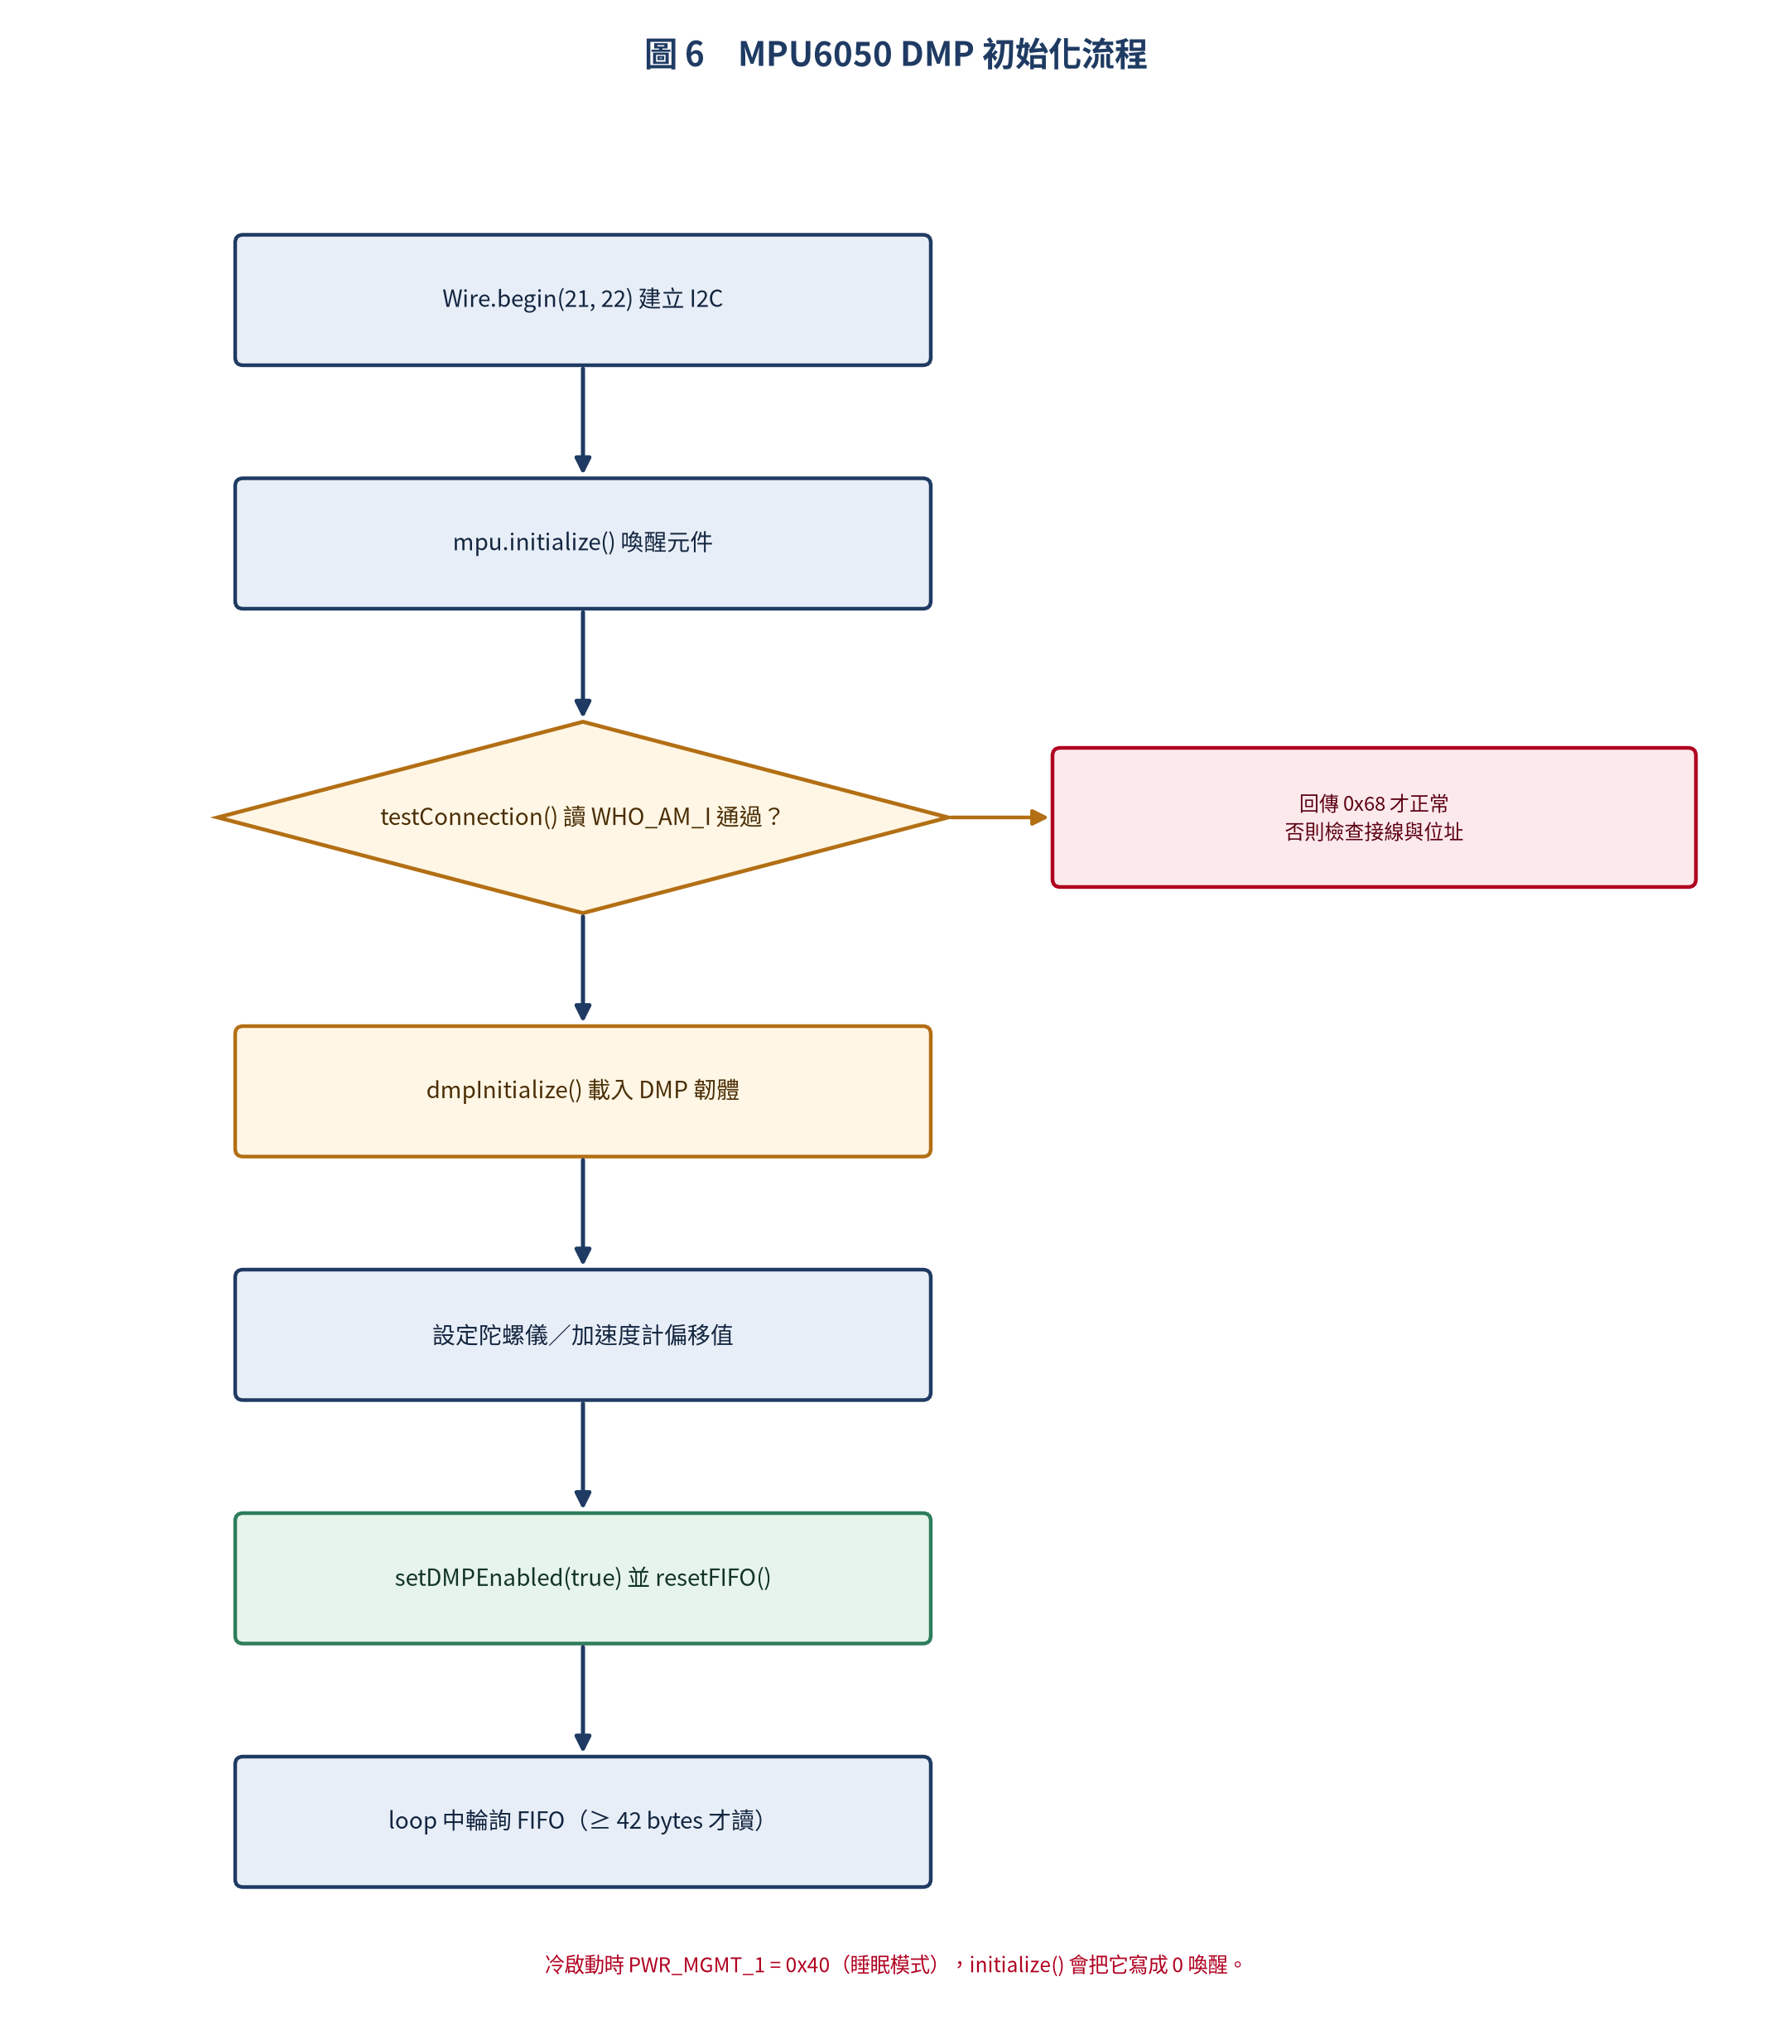
要精確控制,就得走 DMP 原生路線。它的初始化順序不能跳:
初始化完成後,資料是透過 FIFO 搬出來的,而每個封包的長度是固定的:
// ESP32 MPU6050 DMP 原生 FIFO 讀取
// 安裝 MPU6050 by Electronic Cats 函式庫
#include <MPU6050_6Axis_MotionApps20.h>

MPU6050 mpu;
uint16_t fifoCount;
uint8_t fifoBuffer[64];
Quaternion q;         // 四元數
VectorInt16 aa;       // 加速度計 raw
VectorFloat gravity;  // 重力向量
float ypr[3];         // Yaw/Pitch/Roll (弧度)

void setup() {
    Serial.begin(115200);
    Wire.begin(21, 22);
    mpu.initialize();

    if (!mpu.testConnection()) {
        Serial.println("MPU6050 連接失敗!");
        while (1);
    }

    // 初始化 DMP
    uint8_t devStatus = mpu.dmpInitialize();
    if (devStatus != 0) {
        Serial.printf("DMP 初始化失敗:%d
", devStatus);
        while (1);
    }

    // 設定感測器偏移值(需事先校準)
    mpu.setXGyroOffset(220);
    mpu.setYGyroOffset(76);
    mpu.setZGyroOffset(-85);
    mpu.setZAccelOffset(1788);

    // 啟用 DMP
    mpu.setDMPEnabled(true);
    mpu.resetFIFO();
    Serial.println("DMP 已啟用,請等待資料...");
}

void loop() {
    fifoCount = mpu.getFIFOCount();
    if (fifoCount < 42) return;  // DMP 封包大小

    mpu.getFIFOBytes(fifoBuffer, 42);

    // 從 FIFO 解出四元數
    mpu.dmpGetQuaternion(&q, fifoBuffer);

    // 轉換為尤拉角
    mpu.dmpGetGravity(&gravity, &q);
    mpu.dmpGetYawPitchRoll(ypr, &q, &gravity);

    // 轉換為度數並輸出
    float yaw   = ypr[0] * 180.0 / M_PI;
    float pitch = ypr[1] * 180.0 / M_PI;
    float roll  = ypr[2] * 180.0 / M_PI;

    Serial.printf("Yaw: %7.2f° | Pitch: %7.2f° | Roll: %7.2f°
",
        yaw, pitch, roll);
}
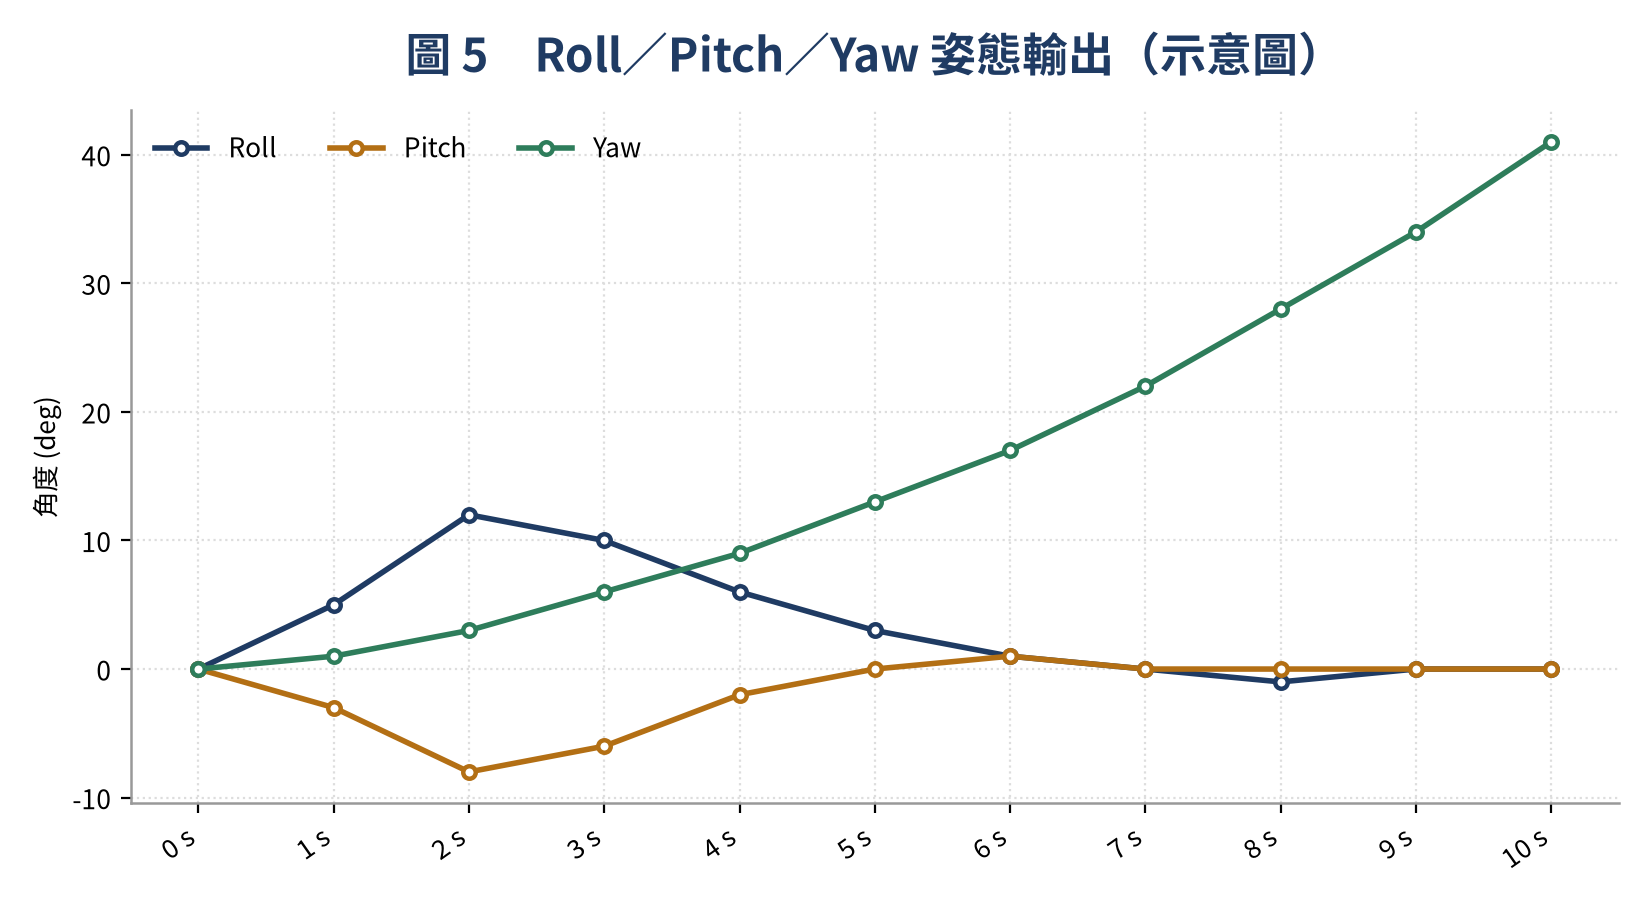
上圖是姿態輸出的示意。注意綠色那條 Yaw:它會隨時間持續往一個方向跑。這不是程式寫錯,而是 MPU6050 沒有磁力計,陀螺儀的累積誤差無從校正 —— 這就是下面那張表要討論的取捨。
互補濾波器 vs Kalman 濾波器 vs DMP
姿態解算的方法有好幾種,差別在「你要花多少 CPU 換多少精度」:
| 演算法 | 運算量 | 精度 | 延遲 | 實作難度 | 適用場景 |
|---|---|---|---|---|---|
| 互補濾波器 | 極低 | 中等 | 低 | 簡單 | 入門、玩具 |
| Mahony/Madgwick | 低 | 高 | 中 | 中等 | 一般姿態解算 |
| Kalman 濾波器 | 高 | 非常高 | 高 | 困難 | 精密導航 |
| DMP(硬體) | 無 | 高 | 低 | 簡單 | MPU6050 最佳解 |
互補濾波器自實作
如果你不想依賴任何函式庫,互補濾波器是 CP 值最高的入門做法 —— 幾行數學就能有可用的角度:
// 簡潔互補濾波器(搭配 MPU6050 原始資料)
typedef struct {
    float roll;   // °
    float pitch;  // °
} Attitude;

Attitude complementaryFilter(float ax, float ay, float az,
                              float gx, float gy, float gz,
                              Attitude prev, float dt, float alpha) {
    // alpha = 0.98, dt = 時間間隔 (秒)

    // 從加速度計計算傾角(參考重力向量)
    float accRoll  = atan2(ay, az) * 180.0 / M_PI;
    float accPitch = atan2(-ax, sqrt(ay*ay + az*az)) * 180.0 / M_PI;

    // 從陀螺儀積分角度
    float gyroRoll  = prev.roll  + gx * dt;
    float gyroPitch = prev.pitch + gy * dt;

    // 互補融合
    Attitude out;
    out.roll  = alpha * gyroRoll  + (1 - alpha) * accRoll;
    out.pitch = alpha * gyroPitch + (1 - alpha) * accPitch;

    return out;
}
FIFO 與中斷應用
最後一個實務技巧:不要在主迴圈裡一直問「資料好了沒」,改成讓 MPU6050 主動通知你:
// MPU6050 FIFO 中斷讀取(不阻塞主迴圈)
// INT 腳位接 ESP32 GPIO 4
volatile bool dataReady = false;

void IRAM_ATTR onDataReady() {
    dataReady = true;
}

void setup() {
    pinMode(4, INPUT_PULLUP);
    attachInterrupt(digitalPinToInterrupt(4), onDataReady, RISING);

    // ... MPU6050 + DMP 初始化(同上)...

    // 啟用中斷輸出
    mpu.setIntEnabled(true);
    mpu.setIntDMPEnabled(true);
}

void loop() {
    if (!dataReady) {
        // 主程式可以執行其他工作(如 Wi-Fi、顯示)
        return;
    }
    dataReady = false;

    // 讀取 FIFO 並解算(同上)
    fifoCount = mpu.getFIFOCount();
    if (fifoCount >= 42) {
        mpu.getFIFOBytes(fifoBuffer, 42);
        // 解算並輸出姿態
    }
}
實務注意事項
- 電壓:MPU6050 僅支援 3.3V,接 5V 會燒毀!ESP32 的 3.3V 可直接供電
- 冷啟動:第一次上電時 MPU6050 處於睡眠模式(PWR_MGMT_1 = 0x40),需寫入 0x00 喚醒
- 陀螺儀零偏:開機後前幾秒的靜止資料平均可作為零偏補償,DMP 初始化時會自動校正
- Yaw 飄移:陀螺儀有累積誤差,Yaw 會隨時間緩慢飄移。MPU6050 沒有磁力計,無法絕對校準 Yaw。如需要精確 Yaw,請選用 MPU9250(含磁力計)
- 加速度計衝擊:加速度計對震動敏感,安裝時建議使用避震墊
- 取樣率 vs DLPF:內部取樣率 1 kHz(加速度)/ 8 kHz(陀螺儀),透過 DLPF 可設定低通截止頻率(5~260 Hz)
- FIFO 溢位:如果主控讀取太慢,FIFO 會溢位(overflow),需 reset FIFO 並重新開始
其中「冷啟動在睡眠模式」是最常見的一小時等級卡關點:資料全都讀得到、但全部是零,因為你忘了喚醒它。
總結
MPU6050 是 CP 值最高的六軸 IMU 感測器。搭配 ESP32 的 I2C 介面和內建 DMP 硬體融合引擎,可以在幾乎不佔用 CPU 資源的情況下,即時輸出精確的 Roll/Pitch/Yaw 姿態資料。
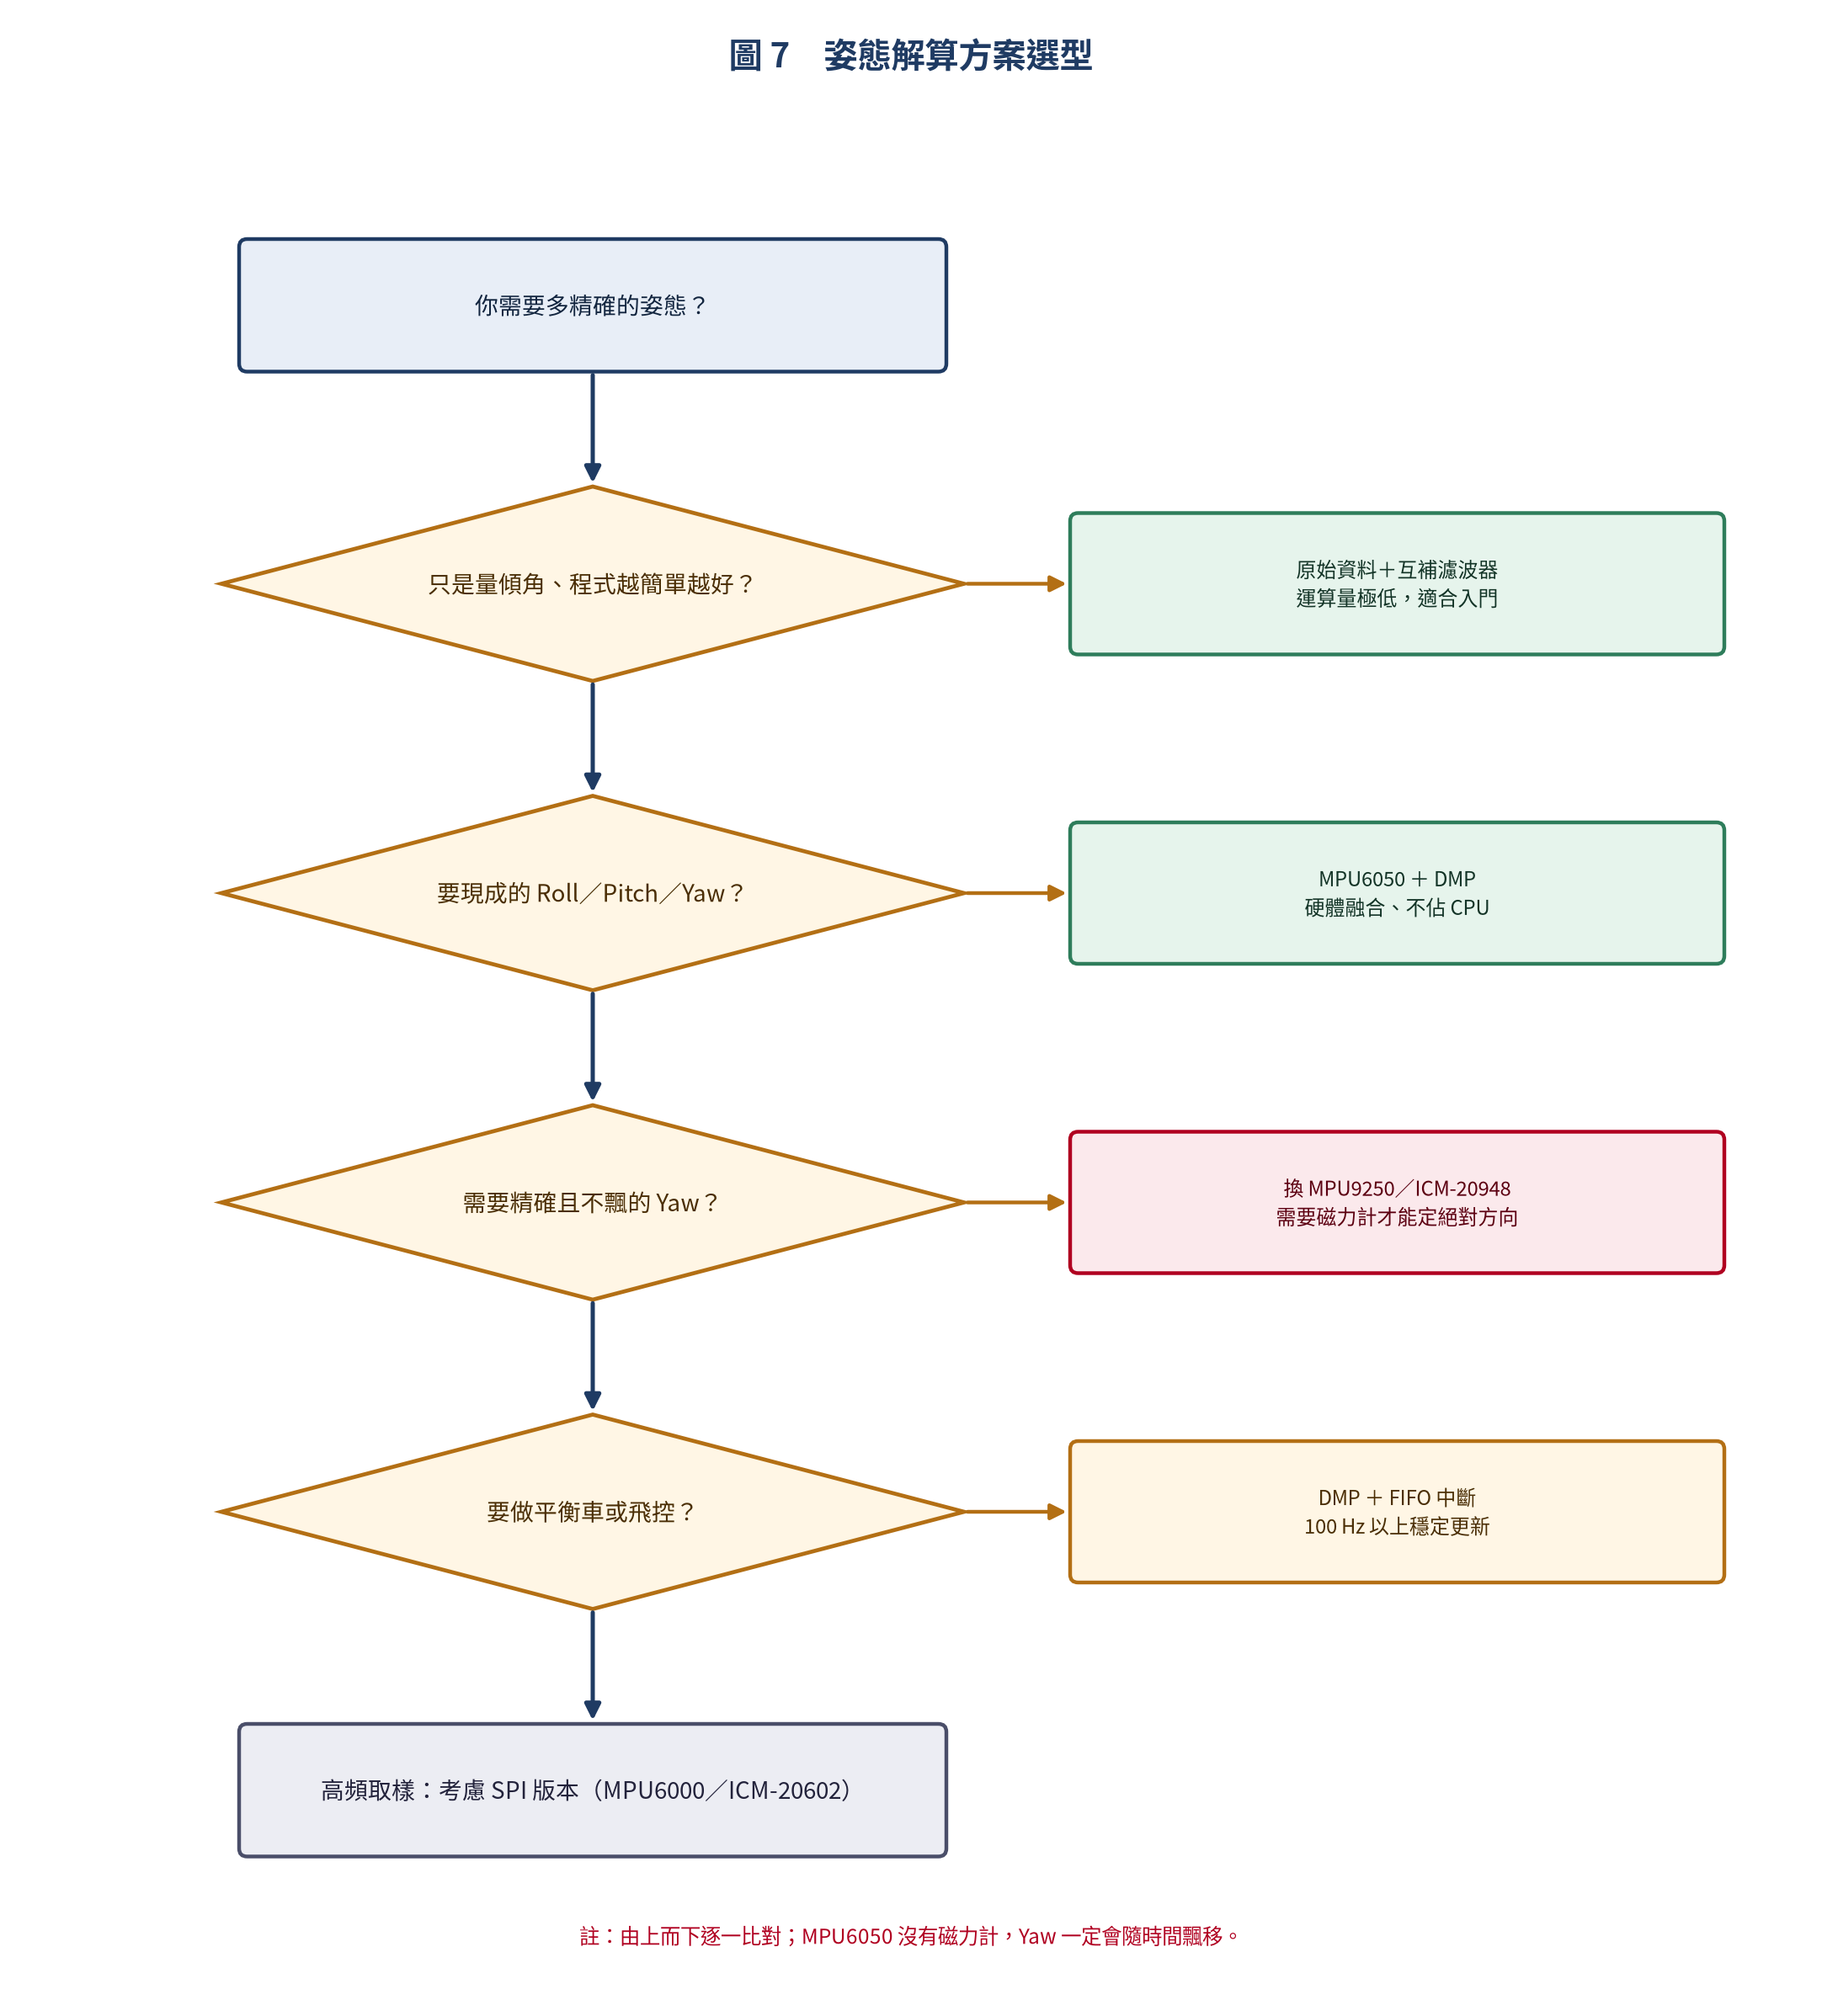
把決策流程攤成文字,選型參考就是這幾句:
- 基礎傾角偵測:MPU6050 + 互補濾波器(程式簡單、適合入門)
- 姿態即時追蹤:MPU6050 + DMP(硬體融合、不佔 CPU)
- 精確 Yaw 與方向:MPU9250(含 AK8963 磁力計)或 ICM-20948
- 機器人平衡車:MPU6050 + DMP + PID 控制(100 Hz 更新率已足夠)
- 無人機飛控:MPU6000(SPI 介面、更低延遲)或 ICM-20602
我自己的判斷順序是:先問「Yaw 需不需要絕對方向」。需要,就別在 MPU6050 上浪費時間,直接換有磁力計的型號;不需要,那 MPU6050 加 DMP 幾乎就是最佳解,便宜又省 CPU。

文章評論